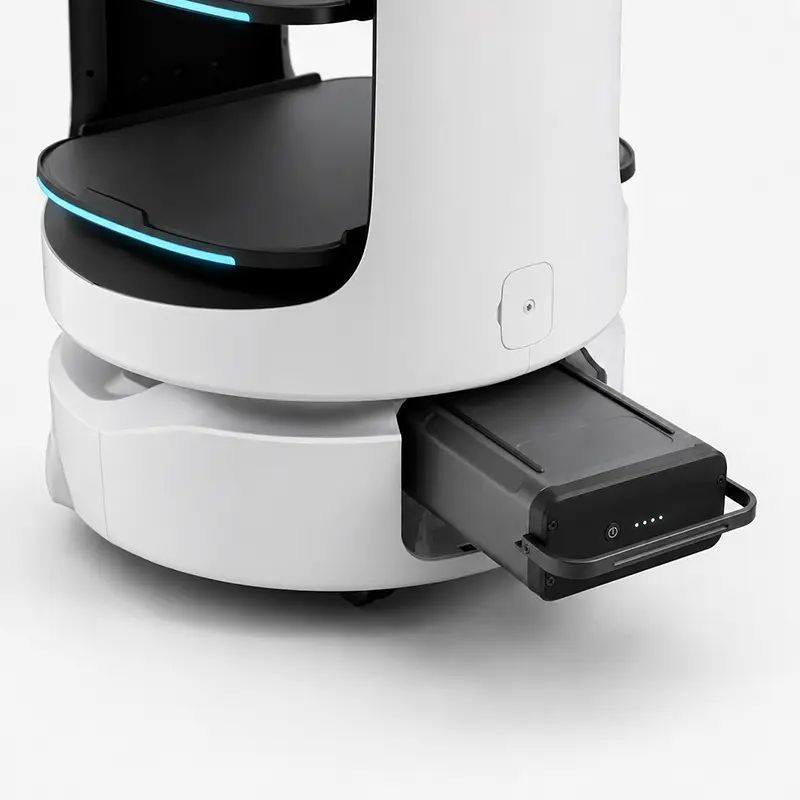
Een robotbatterij moet meer ondersteunen dan alleen looptijd. Het moet ook op de machine passen, de motor- en actuatorbelastingen verwerken, werken met de laadstrategie en batterijgegevens uitwisselen met de robot wanneer communicatie vereist is.
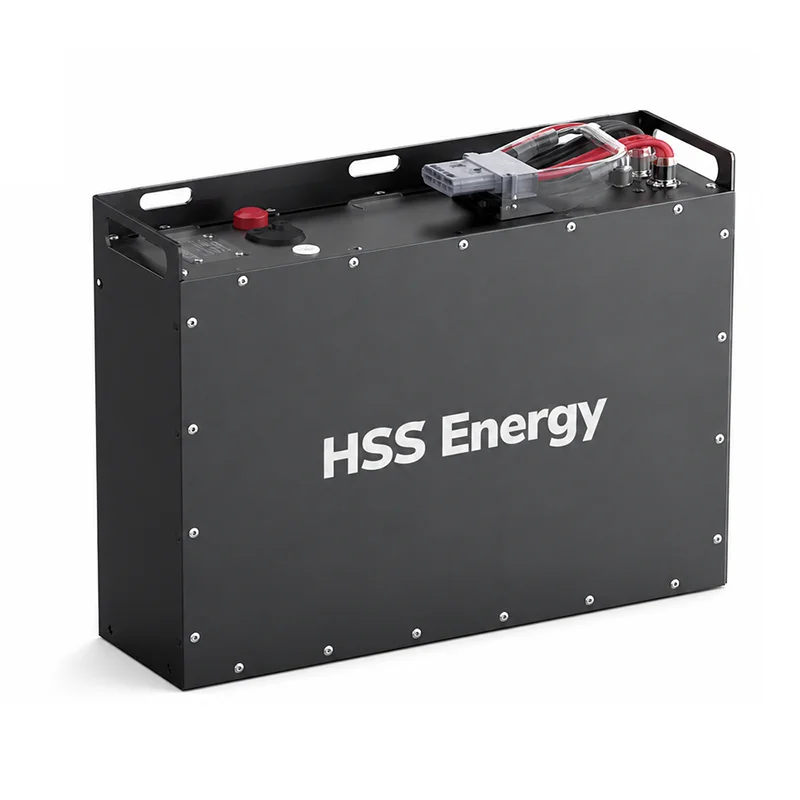
HSS Energy levert Robotbatterijen voor bezorgrobots, AGV’s, AMR’s en andere autonome of mobiele robotplatforms. Gangbare spanningsplatforms bestrijken 24V tot 48V, met typische capaciteiten van 20Ah tot 100Ah. Deze categorie maakt voornamelijk gebruik van LiFePO4-chemie, waarbij de uiteindelijke capaciteit, stroomcapaciteit, BMS, communicatie en mechanische lay-out rond de robot zijn geconfigureerd. Onze serie Robotbatterijen omvat producten zoals48V 60Ah AMR-batterij, 24V 100Ah LiFePO4-batterij, enzovoort.
|
Stuur uw robotspecificaties voor een beoordeling van de batterijconfiguratie Robottype • Spanning • Looptijd • Stroom • Batterijruimte • Opladen • Communicatie • Aantal |
Een bezorgrobot die continu rondrijdt, een AGV die ladingen tussen werkstations verplaatst en een AMR die dynamisch rond mensen en apparatuur werkt, kunnen verschillende batterijconfiguraties vereisen, zelfs bij dezelfde nominale spanning.
· vereiste bedrijfstijd
· normale en piekstroom
· motor- of actuatorbelasting
· laadfrequentie en beschikbare oplaadperiode
· afmetingen van de batterijruimte en gewichtslimiet
· communicatie- en monitoringvereisten
|
Runtime en piekstroom zijn afzonderlijke beslissingen Een accu kan voldoende Ah hebben voor de vereiste dienst, maar kan nog steeds ongeschikt zijn als het gebouwbeheersysteem of de celconfiguratie de acceleratie of andere kortdurende belastingspieken niet kan ondersteunen. |
HSS Energy-robotbatterijprojecten bestrijken gewoonlijk 24V tot 48V, met capaciteiten doorgaans van 20Ah tot 100Ah. LiFePO4 is de belangrijkste chemie voor deze categorie, vooral waar herhaaldelijk fietsen, voorspelbare werking en dagelijks gebruik prioriteiten zijn.
Het spanningsplatform moet de robotcontroller en het aandrijfsysteem volgen. De capaciteit moet dan worden geselecteerd op basis van de bedrijfstijd, oplaadmogelijkheden en beschikbare ruimte. Een grotere accu is niet automatisch beter, want meer Ah betekent ook meer formaat, gewicht en laadtijd.
|
Robotplatform |
Batterijprioriteiten |
|
Bezorgrobots |
Bedrijfstijd, compacte integratie, voertuiggewicht en frequente stop-and-go-bewegingen. |
|
AGV's |
Inschakelduur, laadgewicht, routelengte, laadvenster en communicatie met het voertuigbesturingssysteem. |
|
AMR's |
Dynamisch laadprofiel, looptijd, piekstroom, batterijbewaking en automatische laadstrategie. |
Afhankelijk van de goedgekeurde configuratie kunnen CAN, RS485 en Bluetooth worden ondersteund voor batterijgegevens, monitoring of integratie met de robotcontroller. Het exacte communicatieprotocol moet voor het specifieke project worden bevestigd in plaats van alleen op basis van de interfacenaam te worden aangenomen.
Er kan ook een bijpassende oplader worden geconfigureerd. Voor robots die de hele dag werken, moeten de batterijcapaciteit en het vermogen van de lader samen worden beoordeeld, zodat de beschikbare oplaadperioden overeenkomen met het bedrijfsschema.
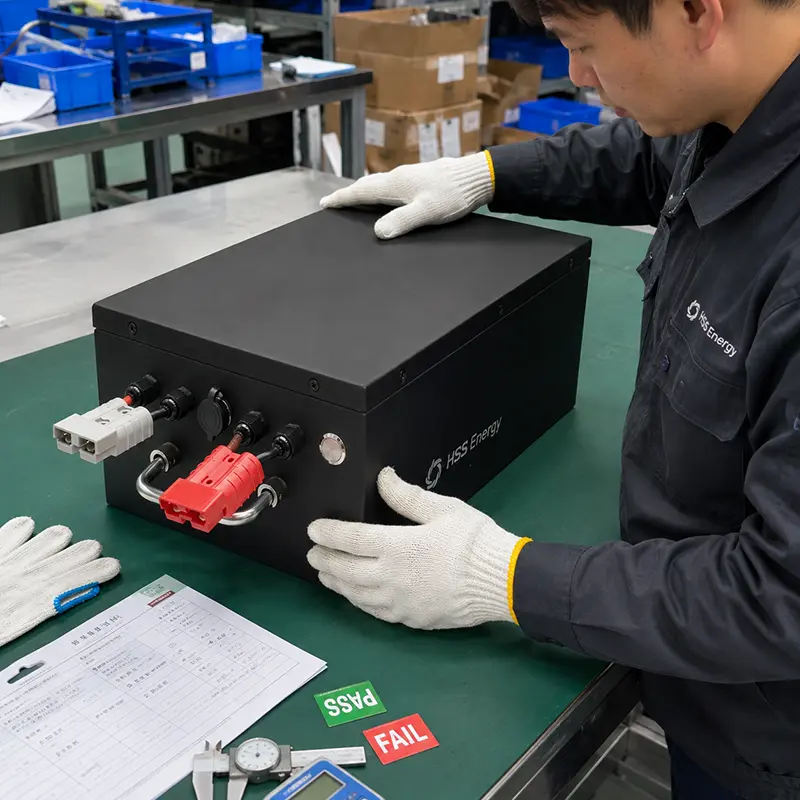
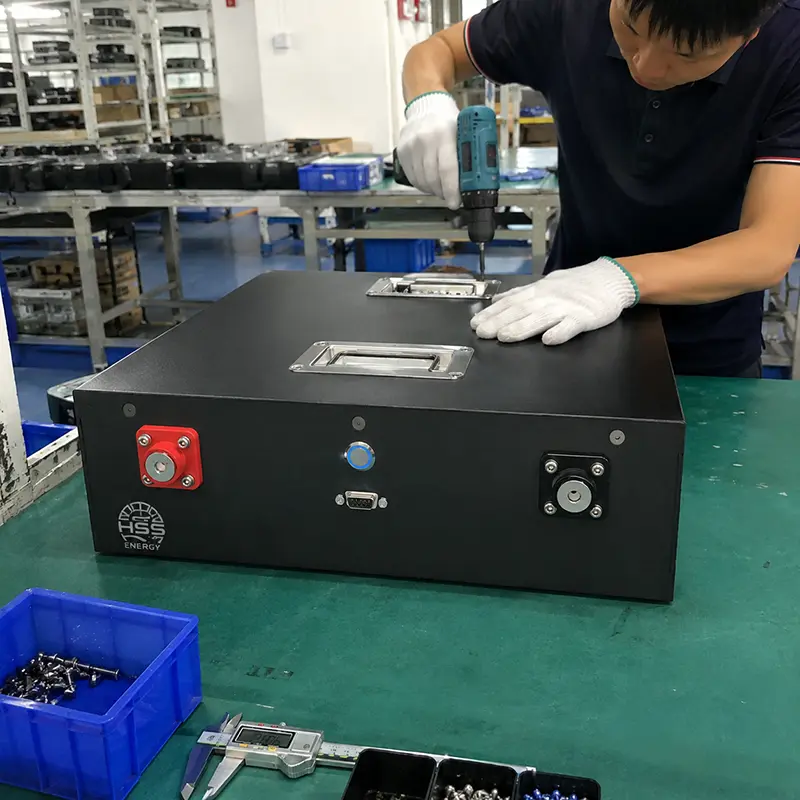
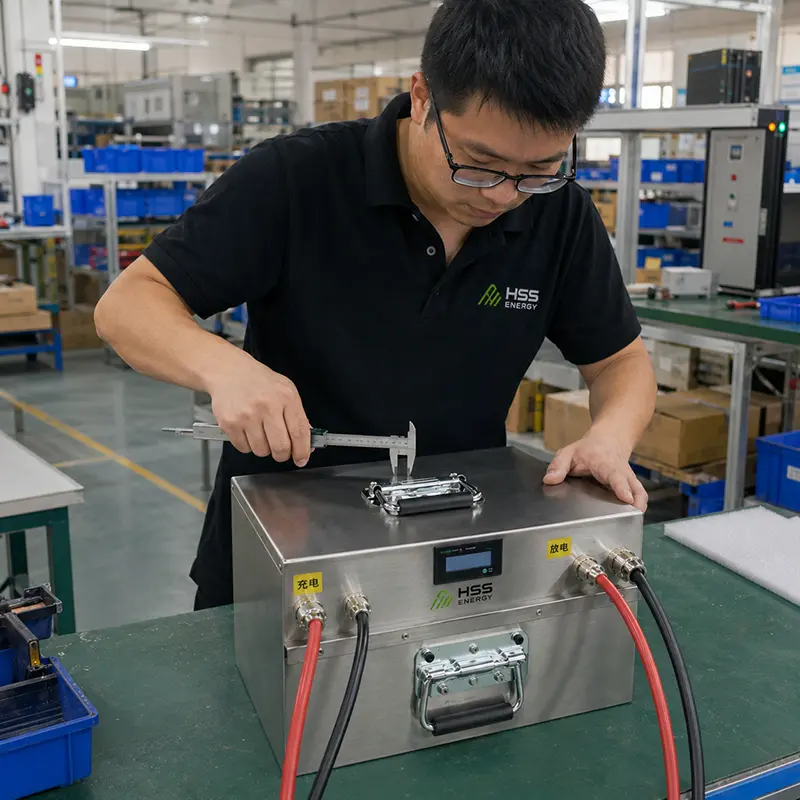
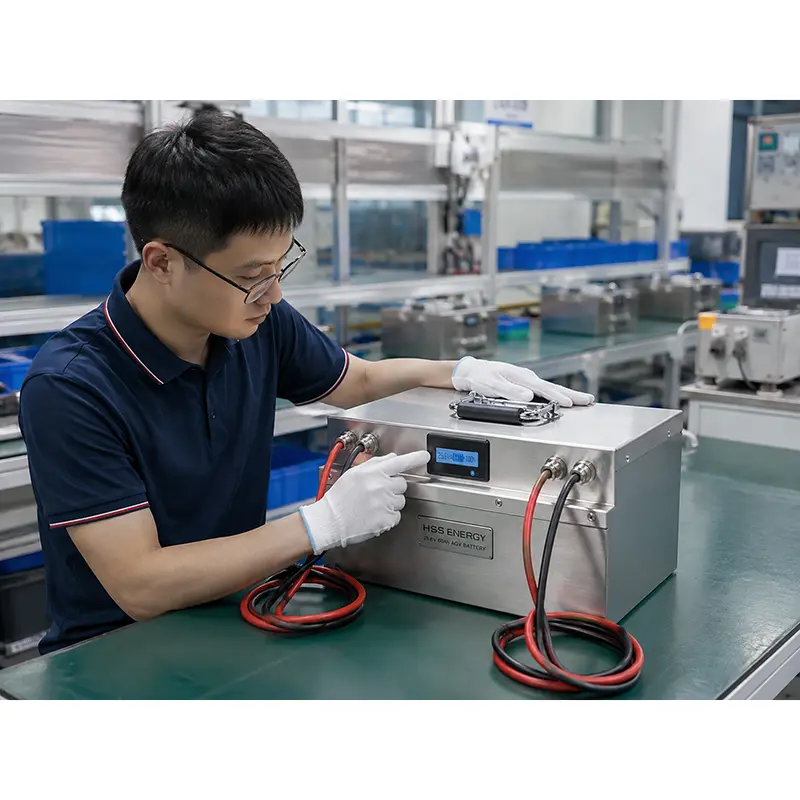
Robotbatterijen moeten vaak in een vast chassis of batterijcompartiment passen. Connectoren worden daarom afgestemd op de daadwerkelijke robot of machine in plaats van gestandaardiseerd voor de hele categorie. Voor OEM-projecten kan HSS Energy de afmetingen van de behuizing, de kabelrichting, de positie van de connector, de servicetoegang en de montagevereisten beoordelen, samen met de elektrische specificatie.
· 25,2 V 25,6 Ah leveringsrobotbatterij
· 25,6 V 60 Ah AGV-batterij
· 25,6 V 100 Ah AGV-batterij
· 48V 30Ah AMR-batterij
· 48V 60Ah AMR-batterij
Dit zijn geselecteerde voorbeelden in plaats van het volledige productassortiment. Andere 24V-48V / 20Ah-100Ah-configuraties kunnen worden ontwikkeld op basis van looptijd, huidige vraag, batterijruimte, communicatie- en oplaadvereisten.
Voor nieuwe robotplatforms en vervangingsprojecten kan HSS Energy spanning, capaciteit, stroomcapaciteit, LiFePO4-celconfiguratie, BMS, CAN / RS485 / Bluetooth, lader, connector, behuizing, afmetingen, kabels, labels en andere projectspecifieke vereisten beoordelen.
|
Typische ontwikkelingsworkflow Vereiste -> Batterijvoorstel -> Prototype -> Robottest -> Bevestiging -> Bulkproductie |
Het testen van het monster in de echte robot is nuttig voor het bevestigen van de looptijd, het huidige gedrag, de communicatie, het opladen en de fysieke pasvorm voordat de productiespecificatie definitief is.
Stuur het robottype en de toepassing, vereiste spanning, vereiste bedrijfstijd, normale en piekstroom, motorinformatie, afmetingen van de batterijruimte, oplaadmethode, CAN / RS485 / Bluetooth-vereisten, connectorvereisten en verwachte bestelhoeveelheid.
|
Snelste manier om te beginnen Stuur, indien beschikbaar, een elektrisch schema van de robot, de bestaande batterijspecificatie of de tekening van het batterijcompartiment mee met de aanvraag. |
Welke spannings- en capaciteitsbereiken zijn gebruikelijk?
HSS Energy-robotbatterijprojecten bestrijken gewoonlijk 24V tot 48V en ongeveer 20Ah tot 100Ah.
Welke chemie wordt gebruikt?
Deze categorie maakt voornamelijk gebruik van LiFePO4.
Kan de batterij communiceren met de robot?
Ja. CAN, RS485 en Bluetooth zijn optioneel afhankelijk van het project. Het exacte protocol moet worden bevestigd met de robotcontroller.
Kunt u een oplader leveren?
Ja. Voor het goedgekeurde accusysteem kan een bijpassende lader worden geconfigureerd.
Kunnen de batterijbehuizing en connector worden aangepast?
Ja. Mechanische afmetingen, behuizing, connector en kabelindeling kunnen rond de daadwerkelijke robot worden beoordeeld.