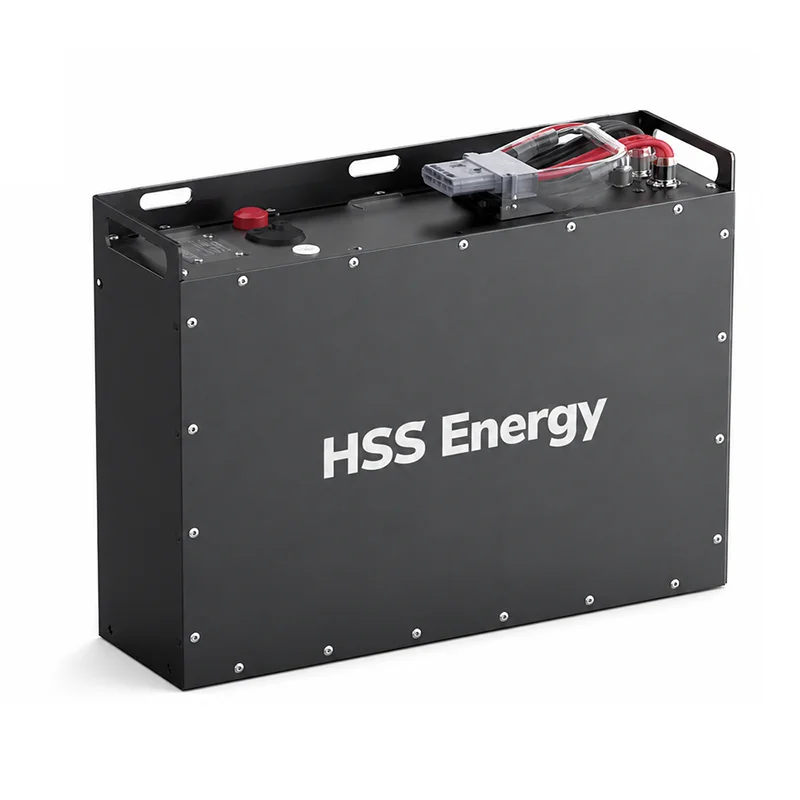
Een AGV- of mobiele robotbatterij moet meer doen dan alleen voldoen aan een spannings- en capaciteitsdoelstelling. Looptijd, acceleratiestroom, laadvensters, afmetingen van het batterijcompartiment, communicatie met de voertuigcontroller en het bedrijfsschema hebben allemaal invloed op het uiteindelijke pakketontwerp. HSS Energy ontwikkelt projectgebaseerde lithiumbatterijsystemen voor AGV's, AMR's en mobiele robotapparatuur, waarbij elektrische, mechanische en communicatieparameters worden bevestigd in de aanvraag.
|
Toepassingsfocus |
Batterijchemie |
Opladen |
Integratie |
|
AGV / AMR / mobiele robotica |
LiFePO4-referentieplatform |
Handmatig/dock/opportunity-laden per project |
CAN/RS485 en projectgedefinieerde interfaces |
Twee AGV's die dezelfde nominale spanning gebruiken, kunnen zeer verschillende accupakketten nodig hebben. Een lichte AMR-magazijn kan gedurende lange perioden op matige stroom werken, terwijl een transport-AGV korte gebeurtenissen met hoge stroom kan hebben tijdens het accelereren, heffen of hellen. De batterij moet daarom worden gedefinieerd op basis van de inschakelduur.
|
Technische inbreng |
Wat het bepaalt |
|
Bedrijfsspanning voertuig |
Serieconfiguratie en laderspanning |
|
Gemiddelde belasting en bedrijfsuren |
Vereiste bruikbare energie en looptijd |
|
Piekbelasting en piekduur |
BMS-, cel-, kabel- en connectorstroommogelijkheden |
|
Batterijcompartiment / montageruimte |
Behuizingsgrootte, terminalpositie en mechanische lay-out |
|
Oplaadvenster |
Laadstroom en laadstrategie |
|
Voertuigcontroleur |
Communicatieprotocol en signaalmapping |
|
Bedrijfsomgeving |
Temperatuur-, behuizings- en beschermingsvereisten |
De volgende configuratie is gebaseerd op de aangeleverde HSS-referentiegegevens. Parameters die niet in het bronmateriaal zijn vastgelegd, blijven projectbevestigd en krijgen geen generieke waarden toegewezen.
|
Parameter |
HSS-referentieconfiguratie / projectbevestiging |
|
Marktspanningsklasse |
24V-klasse |
|
Nominale spanning |
25,6V |
|
Configuratie |
8S LiFePO4 |
|
Capaciteit |
60 Ah |
|
Nominale energie |
1.536 kWh |
|
Referentie bovenste lading |
29,2 V (8 × 3,65 V); definitief laderprofiel projectbevestigd |
|
Oplaadmethode |
CC-CV; handmatig / dock / opportunity opladen per project |
|
Continue / piekstroom |
Projectbevestigd op basis van AGV-belasting en piekduur |
|
Mededeling |
CAN / RS485 project-selecteerbaar; mapping bevestigd door project |
|
Behuizing / Gewicht |
Project bevestigd na beoordeling van het batterijcompartiment |
|
Connector / Pin-out |
Project-geconfigureerd |
Capaciteit alleen bepaalt niet of een AGV een dienst kan voltooien. De energiebehoefte moet worden geschat op basis van de werkelijke bedrijfscyclus, inclusief reizen, stilstand, acceleratie, heffen of bewerken van lasten en oplaadmogelijkheden. Piekstroom moet afzonderlijk van het gemiddelde energieverbruik worden gecontroleerd.
|
Maatvoering vraag |
Technische controle |
|
Hoe lang moet de AGV rijden tussen oplaadbeurten? |
Schat de bruikbare energie op basis van de inschakelduur in plaats van alleen de nominale capaciteit |
|
Wat is de normale bedrijfsstroom? |
Controleer de thermische belasting en de vereisten voor continue ontlading |
|
Wat is de hoogste kortstondige stroom? |
Bevestig de capaciteit van de cel, het GBS, de kabel en de connector |
|
Hoe lang duurt de piek? |
Onderscheid korte acceleratiepieken van aanhoudend hoge belasting |
|
Kan de AGV opladen tijdens pauzes? |
Opportuniteitsladen kan de benodigde energie aan boord verminderen |
|
Hoeveel reserve is nodig? |
Stel het SOC-werkvenster in op basis van de route- en laadbetrouwbaarheid |
De laadstrategie is onderdeel van het batterijontwerp. De meegeleverde referentie van de 24V-klasse ondersteunt een CC-CV-laadbenadering, terwijl de fysieke laadmethode per project wordt geselecteerd. Afhankelijk van het AGV-systeem kan het opladen handmatig, per dock of als gelegenheidsladen tijdens geplande stops plaatsvinden.
· Handmatig opladen: geschikt voor voertuigen die voor een bepaalde oplaadperiode buiten gebruik kunnen worden gesteld.
· Dock-opladen: laadinterfaces en besturingslogica zijn afgestemd op de docking-opstelling.
· Gelegenheidsladen: korte oplaadperioden kunnen worden opgenomen in het bedrijfsschema waar de lader, de batterij en de routestrategie dit ondersteunen.
· De eindlaadstroom, het ontwerp van de connector/contacten en de stuursignalen moeten worden bevestigd door de laadapparatuur en de voertuigcontroller.
Voor AGV- en roboticaprojecten is het BMS niet alleen een beveiligingsapparaat. Het kan ook bedieningsinformatie aan de voertuigcontroller verstrekken. De meegeleverde referentie ondersteunt projectselecteerbare CAN- of RS485-communicatie, waarbij protocoltoewijzing voor het project wordt bevestigd.
|
GBS / Interface-item |
Projectrol |
|
Spannings-, stroom- en temperatuurbewaking |
Bedrijfsstatus van de batterij en beveiligingsingang |
|
Bescherming tegen overbelasting/overontlading |
Voorkomt werking buiten de geconfigureerde batterijlimieten |
|
Beveiliging tegen overstroom/kortsluiting |
Reageert op abnormale elektrische omstandigheden |
|
Temperatuurbescherming |
Regelt de werking wanneer de temperatuur de geconfigureerde limieten overschrijdt |
|
SOC-gegevens |
Ondersteunt indicatie van resterende energie en oplaadbeslissingen, indien geïmplementeerd |
|
KAN/RS485 |
Voertuig/BMS-communicatie volgens het bevestigde protocol |
|
Protocoltoewijzing |
Signaaldefinities en communicatiegedrag bevestigd met de klant |
AGV-batterijen worden vaak beperkt door een bestaand batterijcompartiment. De afmetingen van de behuizing, de positie van de handgreep, de kabeluitgang, de locatie van de connector en de toegang voor onderhoud moeten daarom worden beoordeeld voordat het mechanische ontwerp wordt bevroren. De meegeleverde referentie laat behuizing, gewicht, connector en pin-out open voor projectbevestiging.
· Afmetingen van het batterijcompartiment en bevestigingspunten
· Metalen of andere projectgeschikte behuizingsconstructie
· Connector- en kabelselectie op basis van stroom en voertuiginterface
· Positie van terminal/connector en richting van kabeluitgang
· Display- of statusinterface waar nodig
· Servicetoegang, hijs- en vervangingsvereisten
· Projectspecifiek label en identificatie
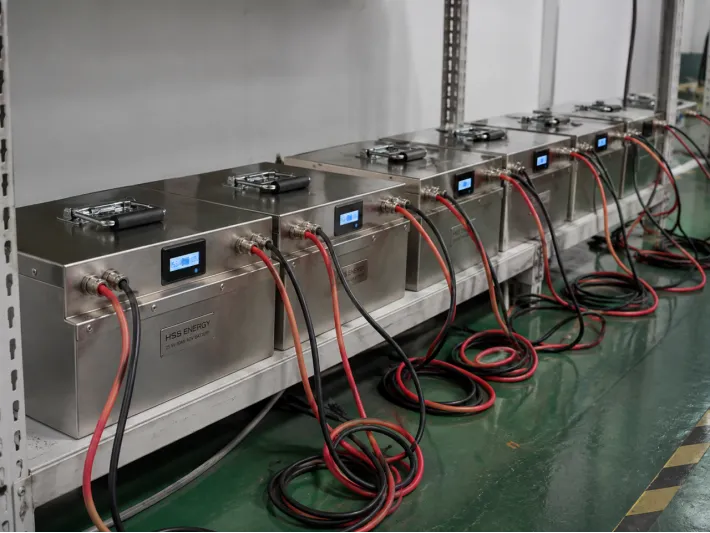
HSS Energy AGV-batterijeenheden tijdens elektrische batchverificatie
Voor een op maat gemaakte AGV-batterij moet de productiecontrole zowel de consistentie van het pakket als de interfaces die van belang zijn voor het voertuig bevestigen. Verificatie wordt gedefinieerd aan de hand van de goedgekeurde projectspecificatie in plaats van aan de hand van een enkele generieke checklist.
· Accuspanning en elektrische inspectie
· BMS-functionele en beveiligingscontroles
· Oplaad-/ontlaadverificatie volgens de goedgekeurde configuratie
· Communicatiecontrole waarbij CAN of RS485 is gespecificeerd
· Inspectie van connectoren, kabels en pin-out
· Display/statuscontrole indien aanwezig
· Mechanische en uiterlijke inspectie
· Projectspecifieke eindinspectie vóór verzending
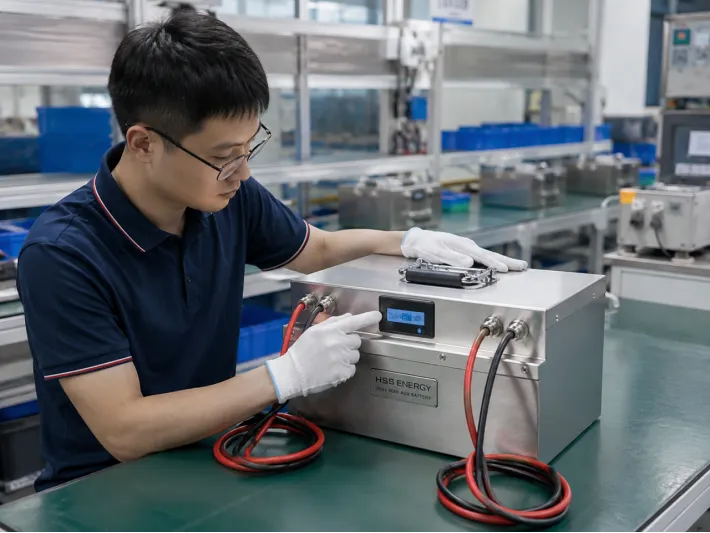
Eindfunctionele inspectie van een HSS Energy AGV-batterijsamenstel
|
Sollicitatie |
Focus op batterijontwerp |
|
Magazijn AGV |
Runtime, routecyclus, docking en voertuigcommunicatie |
|
AMR |
Compacte integratie, SOC-informatie en frequente laadmogelijkheden |
|
Robot voor materiaalbehandeling |
Piekstroom tijdens acceleratie en beweging van de lading |
|
Autonome kar / tugger |
Lange bedrijfsuren en herhaalbaar laadschema |
|
Inspectierobot |
Compacte verpakking en toepassingsspecifieke runtime |
|
Service / Mobiele robot |
Mechanische integratie, laagspanningsplatform en communicatiebehoeften |
|
Stap |
Fase |
Uitvoer |
|
1 |
Voertuiggegevens |
Spanning, belasting, looptijd, batterijruimte, oplader en controller |
|
2 |
Batterijvoorstel |
Chemie, serieconfiguratie, capaciteit en elektrische architectuur |
|
3 |
Interfacebevestiging |
Connector, pinout, CAN/RS485 mapping en oplaadinterface |
|
4 |
Steekproef |
Prototypepakket gebouwd volgens de overeengekomen configuratie |
|
5 |
Voertuigtest |
Looptijd, piekbelastingsgedrag, opladen en communicatie gecontroleerd op de doelapparatuur |
|
6 |
Bevestiging |
Specificatie en interfaces bevroren na validatie |
|
7 |
Productie |
Batchproductie en projectspecifieke inspectie |
|
Vraag |
Indien ja/vereist |
Volgende controle |
|
Bestaand AGV-spanningsplatform? |
Gebruik de voertuigspanning als uitgangspunt |
Controleer het spanningsbereik van de lader en controller |
|
Volledige ploegendienst zonder opladen? |
Grootte voor vereiste bruikbare runtime |
Controleer de gemiddelde belasting en reserve-SOC |
|
Oplaadstops beschikbaar? |
Evalueer dock- of opportunityladingen |
Controleer de toegestane laadstroom en het ontwerp van het contact/interface |
|
Hoge acceleratie/hefbelasting? |
Behandel piekstroom afzonderlijk |
Bevestig de piekamplitude en -duur |
|
Voertuigcommunicatie vereist? |
Selecteer CAN of RS485, indien van toepassing |
Bevestig protocol- en signaaltoewijzing |
|
Vaste batterijruimte? |
Mechanisch ontwerp volgt de beschikbare ruimte |
Bevestig de toegang tot de behuizing, connector en service |
Certificering en transportdocumentatie zijn configuratiespecifiek. Beschikbare documentatie moet worden bevestigd aan de hand van het uiteindelijke batterijmodel, de bestemmingsmarkt en de eisen van de klant. HSS Energy kan, indien beschikbaar, het toepasselijke documentatiepakket voor het goedgekeurde project leveren.
Omdat AGV- en robotica-batterijen worden aangepast aan de doelapparatuur, mag er niet van worden uitgegaan dat het certificeringsbereik elke spanning, capaciteit, behuizing of interfacevariant dekt, tenzij die exacte configuratie is opgenomen in het relevante certificaat of rapport.
· AGV / AMR / robottype en toepassing
· Nominale systeemspanning en toegestaan spanningsbereik
· Gemiddelde bedrijfsstroom of -vermogen
· Piekstroom en piekduur
· Vereiste looptijd tussen oplaadbeurten
· Dagelijkse bedrijfsuren/ploegenpatroon
· Afmetingen van het batterijcompartiment en montagebeperkingen
· Bestaande batterijgegevens, als u een huidig pakket vervangt
· Oplaadmethode en specificatie van de oplader
· CAN/RS485-vereisten en protocoldocumentatie
· Connector-, pin-out- en kabelvereisten
· Bedrijfstemperatuur en installatieomgeving
· Doelmarkt, certificeringsvereiste en geschatte hoeveelheid
De op deze pagina getoonde 25,6V 60Ah / 1,536kWh configuratie is een HSS-referentieconfiguratie op basis van de aangeleverde projectgegevens. It is not a universal AGV battery specification. Continue stroom, piekstroom, behuizing, gewicht, connector, pin-out, communicatiemapping en uiteindelijk laderprofiel blijven projectbevestigd.
Het uiteindelijke batterijspanningsbereik, de capaciteit, de stroomlimieten, de BMS-instellingen, het communicatieprotocol, de mechanische structuur, het connectorsysteem, de oplaadparameters en de documentatie zijn onderworpen aan het goedgekeurde projectgegevensblad, de technische overeenkomst, de monsterbevestiging, PI of het contract. Indien website-informatie afwijkt van een goedgekeurd projectdocument, prevaleert het goedgekeurde projectdocument.
Verzend de voertuigspanning, laadgegevens, vereiste looptijd, piekstroom, afmetingen van het batterijcompartiment, laadmethode en communicatievereiste. HSS Energy kan deze input gebruiken om de batterijarchitectuur en de interfaces te definiëren die moeten worden gevalideerd op de doelapparatuur.